版本 2026.33.5
發行日期:2026年10月7日
自動避撞系統
包含在 2026.33.5
「自動避撞」功能會啟動「全自動駕駛(受監督)」模式,以確保車輛安全,並繼續行駛。當您以手動模式駕駛時,該功能會在以下情況下啟動:
- 情境 1:即將發生正面碰撞,僅靠煞車可能無法避免。
- 情境 2:您的車輛偵測到您對道路的注意力不足(例如,伸手往後座),且「全自動駕駛(受監督)」功能可能已無意間被關閉。
更多詳細資訊請參閱您的《使用手冊》。
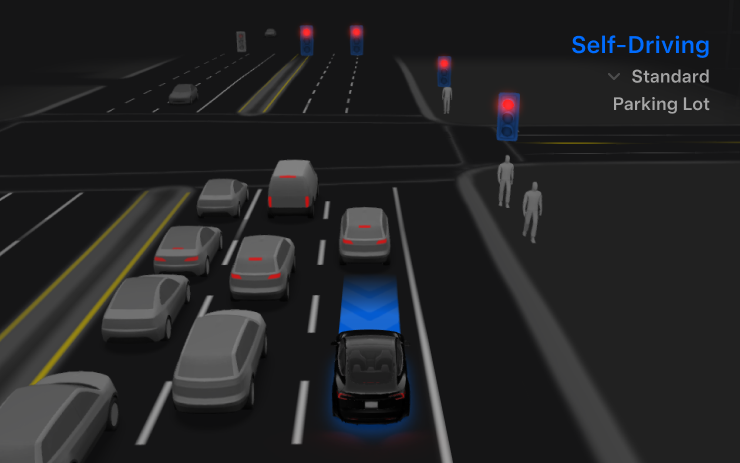
FSD(有監督學習)v14.3.11
包含在 2026.33.5
「全自動駕駛(受監督)」v14.3.11 包含以下內容:
- 升級了 FSD 神經網路訓練中的強化學習(RL)階段,從而改善了多種多樣的駕駛情境。
- 升級了神經網路視覺編碼器,提升了在罕見及能見度低情境下的辨識能力,強化了 3D 幾何結構的理解,並擴展了交通標誌的辨識能力。
- 採用 MLIR 從頭重寫了 AI 編譯器與執行時環境,使反應時間加快 20%,並提升了模型迭代速度。
- 減輕了不必要的車道偏移及輕微的跟車過近行為。
- 停車位選擇與倒車操作的果斷性有所提升。
- 改進了停車位置標記的預測功能,現在會在地圖上以 P 圖示顯示。
- 針對緊急車輛、校車、侵占路權者及其他罕見車輛的反應能力已獲得強化。
- 透過將強學習(RL)訓練聚焦於較困難的範例,並增加獎勵機制以提升主動安全表現,從而改善對小型動物的處理方式。
- 針對具備複合式號誌燈、彎道及黃燈停車等特徵的複雜路口,改進了交通號誌燈的處理能力——此改進源自對特斯拉車隊所收集的困難強學習(RL)範例進行訓練。
- 透過從車隊數據中擷取罕見事件,改善了車輛行進路徑上延伸、懸掛或傾斜的罕見及特殊物體的處理方式。
- 透過維持控制並在無需駕駛員介入的情況下自動恢復,改善了對系統暫時性降級的處理,從而減少不必要的脫離。
- 透過更精準的視線追蹤、眼鏡佩戴狀況的處理,以及在各種光線條件下更高的準確度,提升了駕駛員監控系統的靈敏度。
- 整合了「Actually Smart Summon」、「FSD」與「Robotaxi」之間的模型,以實現更強大且可靠的操作表現。
- 實際上,「智慧召喚」的最高速度現已提升至每小時 8 英里(13 公里)。
- 請在接管駕駛後,於主畫面選擇介入原因,協助特斯拉改善自動駕駛功能。
- 現在您可以在 FSD(監督模式)下查看無需人工介入的行駛距離。自動駕駛應用程式還會顯示您最長的無需人工介入行駛紀錄。
- 抵達目的地時,地圖上現在會顯示停車選項。
即將進行的改進:
- 將推論範圍擴展至目的地處理以外的所有行為。
- 新增避開路面坑洞的功能。
完全自動駕駛(受監控)
包含在 2026.33.5
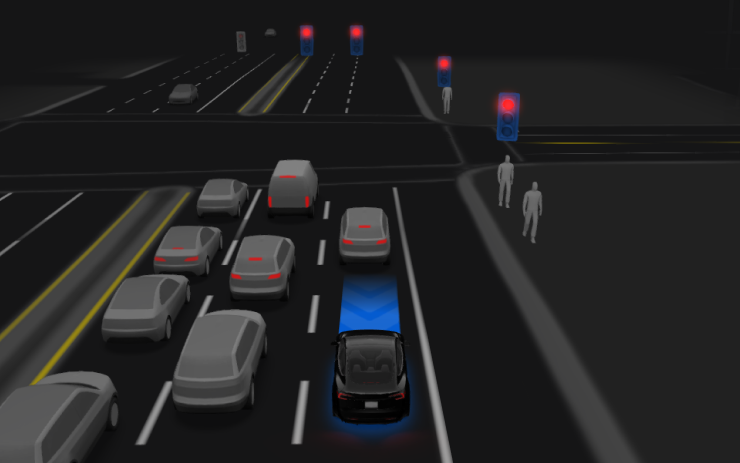
在您的監督下,全自動駕駛 (Supervised) 幾乎可以在任何地方駕駛您的 Tesla。它會從停車位置起步、變換車道、選擇岔道以遵循您的導航路線、繞過其他車輛和物件、左轉和右轉,並在目的地停車。您和您授權的任何人都必須額外小心並保持專注。這並不會讓您的車輛自動駕駛。請勿自滿。
您的車輛已啟用全自動駕駛(受監控)功能。使用此功能時,請按下介面上的「啟動自動駕駛」按鈕,或單擊右側滾輪按鈕一次。您可在「自動駕駛設定」中停用全自動駕駛(受監控)功能。
輪圈選配
包含在 2026.32
從全新的輪圈選項中挑選,為您的特斯拉打造專屬外觀。
Apple Music
包含在 2026.32
前往「搜尋」,選擇「Apple Music」,然後點選「資料庫」以尋找您已新增的歌曲、專輯和播放清單
安全性改善
包含在 2026.32
此更新包含重要的安全修復和改進。